 2026年9月24日,中国机电一体化技术应用协会在浙江东阳组织召开了“智能灵巧手与轮式作业机器人关键技术研发及样机研制”科技成果鉴定会。本项目由东阳市济沛先进材料与器件研究院联合济沛灵巧(东阳)科技有限公司、同济大学共同完成。鉴定专家委员会一致认为,该项目技术路线合理、创新性强、技术难度大,总体技术性能达到国内先进水平。会议由鉴定机构中国机电一体化技术应用协会副秘书长兼科技质量部主任刘明雷主持。
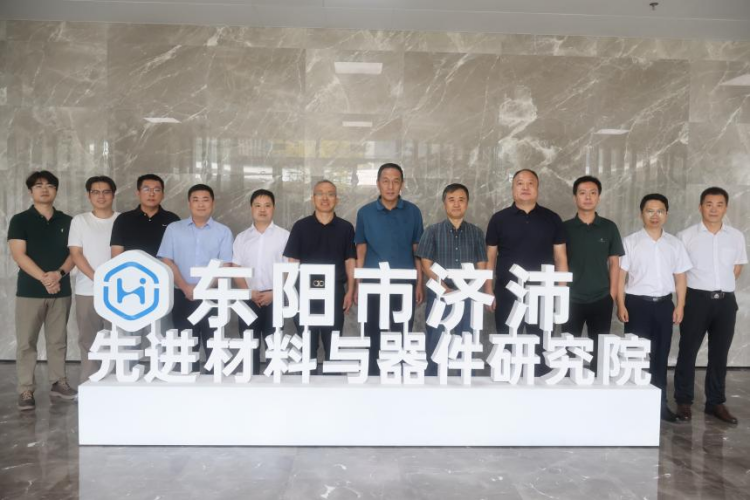 本次鉴定会委员会由八位来自机械工程、机器人、智能装备检测与磁性材料等领域的权威专家组成。委员会由中国工程院院士、浙江大学求是特聘教授谭建荣担任主任,中国机电一体化技术应用协会专家委副主任、北京联合大学前沿智能技术研究院院长、俄罗斯交通科学院外籍院士程光担任副主任,中国计量大学研究生院院长钱丽娟,浙江工业大学机械工程学院副教授高峰,浙江师范大学杭州自动化学院副院长郑佳佳,浙江省电子信息产品检验研究院信息安全测评中心副主任赵一凡,横店集团东磁股份有限公司项目总监王跃,英洛华科技股份有限公司项目总监曹生炜等8位专家共同组成。各位专家在各自领域均有深厚造诣和丰富的工程实践经验。
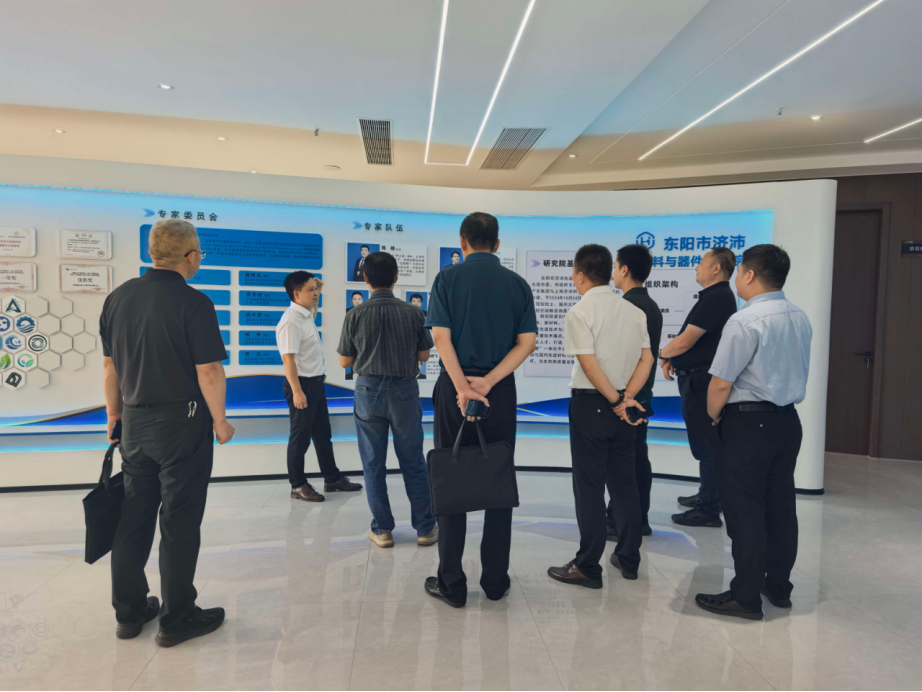
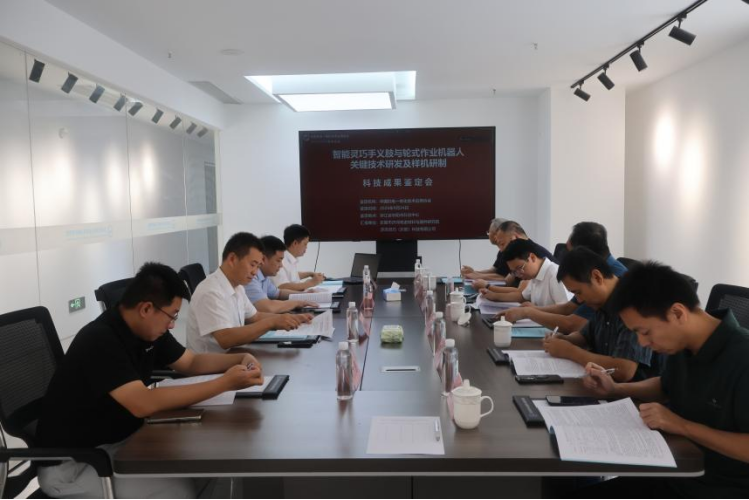 会前,项目组引导专家参观了东阳科创中心B栋展厅。会上,东阳市济沛先进材料与器件研究院院长陈杨与副院长沈兵分别代表项目组,就项目情况向鉴定委员会作了详细汇报。鉴定委员会认真听取了项目技术报告,审查了科技查新报告、第三方检测报告、用户应用证明、专利证书等相关资料,经质询与充分讨论,一致同意通过科技成果鉴定。
据介绍,该项目面向人形机器人产业“量产元年”与工业、服务领域柔性作业需求,围绕灵巧手、轮式作业机器人两大核心产品开展关键技术攻关,形成了“灵巧手—轮式机器人—双足人形机器人—标准化应用场景”的四阶段产品技术体系。项目取得三项核心创新:一是“叠齿+行星齿”大比例可反驱复合减速器,减速比达370:1、背隙小于1弧分,同等体积下关节扭矩提升300%、体积减少约15%,关节可被动柔顺随动,兼顾轻量化、耐用性与人机交互安全性;二是纺织纤维弹性接受腔技术,以高性能纺织纤维复合材料为基材、内嵌钛合金弹性钢板,通过纤维经纬密度差异化设计实现弹性模量自适应调节,兼具透气排汗、弹性适配与快速交付能力;三是FMAS双Agent行为模型,将人格化交互与岗位专业化作业分离协同,以行为树为执行内核、知识库为决策支撑,采用经验文本学习,无需高端算力芯片即可运行。同时,团队在导电TPU触觉指尖、四级模块化快拆关节、全内走线可靠性设计等方面形成系列化技术积累。经查新,上述核心技术在所检文献范围内国内未见报道,具有新颖性。
目前,智能灵巧手已实现6个主自由度加9个被动自由度、整机重640克(手掌420克)、手部长度188毫米,具备抓握、捏取、旋拧、电容屏触控等功能;轮式作业机器人采用1:1拟人形态、整机高165厘米、全身54个自由度、双手综合负重10公斤、垂直作业范围覆盖0-175厘米、标称续航20小时,全向移动零转弯半径,全部核心零部件自研率达80%以上,模块化关节约10分钟即可现场拆装替换。相关产品已与广州集泰化工、天虹数科、中科磁业、东阳移动等企业达成合作意向,将面向工厂、仓储、商超、医院、展厅等场景批量落地,经济和社会效益显著,市场前景广阔。
 项目方代表与专家现场讨论
项目主要承担单位简介
东阳市济沛先进材料与器件研究院是在东阳市委、市政府支持下,由市科技局、市产发集团与上海济沛科技研究中心三方签约共建,于2024年10月24日正式成立,由中国工程院院士、福州大学党委书记、校长吴明红担任战略咨询委员会主任。研究院紧扣东阳新产业规划,聚焦人工智能与算法应用、光学技术与精密制造、新材料与资源化利用等重点领域,汇聚全球先进技术与高端人才,致力于攻克产业链关键技术痛点,孵化硬核科技企业,培养专业人才,打造“科技创新+产业培育+人才集聚”一体化平台,力争成为高水平科创枢纽与国内先进材料与器件领域的区域科创标杆。
济沛灵巧(东阳)科技有限公司是研究院孵化的科技企业,聚焦人形机器人赛道,以“让机器人走进工厂、走进医院、走进家庭”为使命,按“灵巧手-轮式机器人-双足人形机器人-标准化应用场景(机器人咖啡屋、机器人便利店)”四阶段路线推进产品研发与产业化。公司核心团队来自上海大学、清华大学等知名高校,全栈自研灵巧手关节模组、轮式移动底盘、FMAS双Agent决策模型与导电TPU触觉指尖,灵巧手核心零部件自研率达90%,是推动人形机器人国产化、规模化落地的重要新生力量。
编辑 | 丁兆爽 校对 | 侯舒誉
审核 | 王继宏
来源:中国机电一体化协会